Domain kriminalbiologie.de kaufen?
Wir ziehen mit dem Projekt
kriminalbiologie.de um.
Sind Sie am Kauf der Domain
kriminalbiologie.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain kriminalbiologie.de kaufen?
Welche Rolle spielt die Kriminaltechnik bei der Aufklärung von Verbrechen und wie wird sie in verschiedenen Bereichen wie Forensik, DNA-Analyse und Spurensicherung eingesetzt?
Die Kriminaltechnik spielt eine entscheidende Rolle bei der Aufklärung von Verbrechen, da sie dazu beiträgt, Beweise zu sammeln, zu analysieren und zu interpretieren. In der Forensik werden kriminaltechnische Methoden eingesetzt, um Tatorte zu untersuchen, Spuren zu sichern und Täterprofile zu erstellen. Die DNA-Analyse ermöglicht es, genetische Beweise zu sammeln und zu vergleichen, um Täter zu identifizieren oder auszuschließen. Die Spurensicherung dient dazu, physische Beweise wie Fingerabdrücke, Fußspuren oder Faserspuren zu sammeln und zu analysieren, um die Täterschaft zu klären. **
Welche Rolle spielt die Kriminaltechnik bei der Aufklärung von Verbrechen und wie wird sie in verschiedenen Bereichen wie Forensik, DNA-Analyse und Spurensicherung eingesetzt?
Die Kriminaltechnik spielt eine entscheidende Rolle bei der Aufklärung von Verbrechen, da sie dazu beiträgt, Beweise zu sammeln, zu analysieren und zu interpretieren. In der Forensik werden kriminaltechnische Methoden angewendet, um Tatorte zu untersuchen und Beweise zu sichern. Die DNA-Analyse ermöglicht es, genetische Spuren zu identifizieren und Täter zu überführen. Die Spurensicherung dient dazu, physische Beweise wie Fingerabdrücke, Fußspuren und Faserspuren zu sammeln und zu analysieren, um die Täter zu identifizieren. **
Ähnliche Suchbegriffe für UNITREE-G1-EDU13
Top-Angebote
Produkte zum Begriff UNITREE-G1-EDU13:
-
Wolf, Norbert: Fälle zur Kriminalistik und KriminaltechnikFälle zur Kriminalistik und Kriminaltechnik , Zum Werk Das Werk richtet sich hauptsächlich an die Studierenden im Bereich Polizeivollzugsdienst in Nordrhein-Westfalen. Da die fachlichen Inhalte nahezu deckungsgleich mit den bundesweit angebotenen Bachelorstudiengängen sind, richtet es sich darüber hinaus an alle Studierenden in vergleichbaren Studiengängen. Thematisch und inhaltlich orientiert sich die Fallsammlung am Studiengang Polizei in NRW. Die enthaltenen Beispielsfälle stellen den Stoff klar und verständlich dar. Vorteile auf einen Blick Fallsammlung auf dem Gebiet der Kriminalistik/Kriminaltechnik strukturierte Lösungsübersichten Verweise auf weiterführende Literatur zur Vertiefung Zur Neuauflage Für die Neuauflage wurde das Werk umfassend aktualisiert. Zielgruppe Für Studierende des Polizeivollzugsdienstes an Fachhochschulen, Studierende anderer FH-Studiengänge. , Scheinwerfer-Vorschaltgeräte & Zündgeräte > Beleuchtung , Auflage: 2. Auflage, Erscheinungsjahr: 20210902, Produktform: Kartoniert, Titel der Reihe: Verwaltung und Recht##, Autoren: Wolf, Norbert, Auflage: 21002, Auflage/Ausgabe: 2. Auflage, Seitenzahl/Blattzahl: 260, Keyword: Polizeiwissenschaften; Kriminalitätsbekämpfung; Aktenbearbeitung, Fachschema: Deutschland~Kriminalistik - Kriminal...~Kriminologie~Recht~Strafrecht, Fachkategorie: Strafrecht, allgemein, Bildungszweck: für die Hochschule, Warengruppe: HC/Strafrecht, Fachkategorie: Kriminologie: Rechtliche Aspekte, Thema: Verstehen, Text Sprache: ger, Seitenanzahl: XX, Seitenanzahl: 240, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: C.H. Beck, Verlag: C.H. Beck, Verlag: C.H.Beck, Länge: 240, Breite: 163, Höhe: 16, Gewicht: 465, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Vorgänger EAN: 9783406719684, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Kennzeichnung von Titeln mit einer Relevanz > 30, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0040, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,23,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
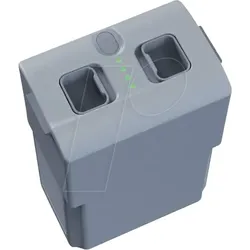
UNI G1 BAT 9000 - Unitree G1 Battery 9000 mAhUnitree G1 Battery 9000 mAh Leistungsstarke Ersatzbatterie für den Unitree G1 Roboter mit hoher Kapazität und integriertem Batteriemanagementsystem für stabile Energieversorgung und umfassende Schutzfunktionen. Kompatibilität - Batterie für den Einsatz im Unitree G1 Roboter konzipiert, passend zu den entsprechenden Anschlusspunkten und Energieanforderungen des Modells. Hohe Kapazität - Nennkapazität von 9000 mAh zur Gewährleistung langer Einsatzzeiten ohne häufiges Nachladen. Batteriemanagementsystem - Selbstentwickeltes BMS sorgt für Überlade, Überentlade, Kurzschluss und Lastüberwachungsschutz. Schutzfunktionen - Integrierter Schutz vor Selbstentladung bei Lagerung, Ausgleichsladung und Anzeige des Ladezustands. Robuste Bauform - Kompakte Abmessungen ermöglichen einfache Integration und stabilen Sitz im Batteriefach des Roboters. Anwendungsbereiche: Energieversorgung für den Unitree G1 Roboter bei kontinuierlichen Betriebszyklen Ersatz oder Ergänzung zur Serienbatterie im täglichen Robotereinsatz Stromquelle für Testreihen, Entwicklung oder Demonstrationen mit dem G1 System Technische Daten: Kapazität: 9000 mAh Batteriemanagementsystem: Integriertes selbstentwickeltes BMS Schutzfunktionen: Überladung, Tiefentladung, Kurzschluss, Lastüberwachung, Selbstentladungsschutz Maße: ca. 120 mm × 80 mm × 182 mm Lieferumfang: 1x Unitree G1 Battery 9000 mAh830,00 €*Versand: 16,28 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 BASE - G1 Base - Humanoider Roboter, BasicUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.25125,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 PRO - G1 PRO - Humanoider Roboter, EntertainmentUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.28530,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter


-
Welche Rolle spielt die Kriminaltechnik bei der Aufklärung von Verbrechen und wie wird sie in verschiedenen Bereichen wie Forensik, DNA-Analyse, Spurensicherung und Tatortrekonstruktion eingesetzt?
Die Kriminaltechnik spielt eine entscheidende Rolle bei der Aufklärung von Verbrechen, da sie es ermöglicht, Beweise zu sammeln, zu analysieren und zu interpretieren, um Täter zu identifizieren und Verbrechen zu rekonstruieren. In der Forensik werden kriminaltechnische Methoden angewendet, um Spuren am Tatort zu sichern und zu untersuchen, um Hinweise auf den Tathergang und die Täter zu erhalten. Die DNA-Analyse ermöglicht es, genetische Beweise zu sammeln und zu vergleichen, um Täter zu identifizieren und Unschuldige zu entlasten. Die Tatortrekonstruktion nutzt kriminaltechnische Methoden, um den Ablauf eines Verbrechens zu rekonstruieren und Beweise zu interpretieren, um den Tathergang zu verstehen **
-
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Kriminalistik, Forensik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der Ermittlungsarbeit, da sie dazu beiträgt, Beweise zu sammeln, die bei der Aufklärung von Verbrechen helfen. In der Kriminalistik ermöglicht die Spurensicherung die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der Forensik werden durch die Spurensicherung wichtige Informationen über Tatort, Opfer und Täter gewonnen, die zur Klärung von Verbrechen beitragen. In der digitalen Forensik spielt die Spurensicherung eine wichtige Rolle bei der Sicherung und Analyse von digitalen Beweismitteln, um Cyberkriminalität aufzuklären. **
-
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Kriminalistik, Forensik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der Ermittlungsarbeit, da sie potenzielle Beweismittel sichert, die bei der Aufklärung von Verbrechen helfen können. In der Kriminalistik ermöglicht die Spurensicherung die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der Forensik ermöglicht sie die Analyse von Spuren wie Fingerabdrücken, DNA und Ballistik, um Beweise zu sammeln und Täter zu überführen. In der digitalen Forensik werden digitale Spuren wie Daten auf Computern und Mobilgeräten gesichert, um bei der Aufklärung von Cyberkriminalität und anderen digitalen Verbrechen zu helfen. **
-
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Forensik, Kriminalistik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der forensischen Ermittlungsarbeit, da sie dazu beiträgt, Beweise zu sammeln, die bei der Aufklärung von Verbrechen helfen. In der Kriminalistik ermöglicht die Spurensicherung die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der digitalen Forensik spielt die Spurensicherung eine wichtige Rolle bei der Sicherung und Analyse von digitalen Beweisen, um Cyberkriminalität aufzuklären. Durch eine sorgfältige Spurensicherung können forensische Experten wichtige Informationen gewinnen, die zur Lösung von Verbrechen beitragen. **

Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Kriminalistik, Forensik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der Ermittlungsarbeit, da sie potenzielle Beweismittel sichert, die bei der Aufklärung von Verbrechen helfen können. In der Kriminalistik ermöglicht die Spurensicherung die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der Forensik ermöglicht sie die Analyse von Spurenmaterial wie DNA, Fasern und Fingerabdrücken, um Beweise zu sammeln und Täter zu überführen. In der digitalen Forensik werden elektronische Spuren gesichert und analysiert, um digitale Beweise wie E-Mails, Chatverläufe und Dateien zu gewinnen, die bei der Aufklärung von Cyberverbrechen helfen können. **
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Kriminalistik, Forensik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der Ermittlungsarbeit, da sie potenzielle Beweismittel sichert, die bei der Aufklärung von Verbrechen helfen können. In der Kriminalistik ermöglicht sie die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der Forensik ermöglicht sie die Analyse von Spuren wie Fingerabdrücken, DNA und Ballistik, um Verbrechen zu lösen. In der digitalen Forensik spielt die Spurensicherung eine wichtige Rolle bei der Sicherung und Analyse von digitalen Beweismitteln, wie z.B. in Fällen von Cyberkriminalität. **
Top-Angebote
Produkte zum Begriff UNITREE-G1-EDU13:
-
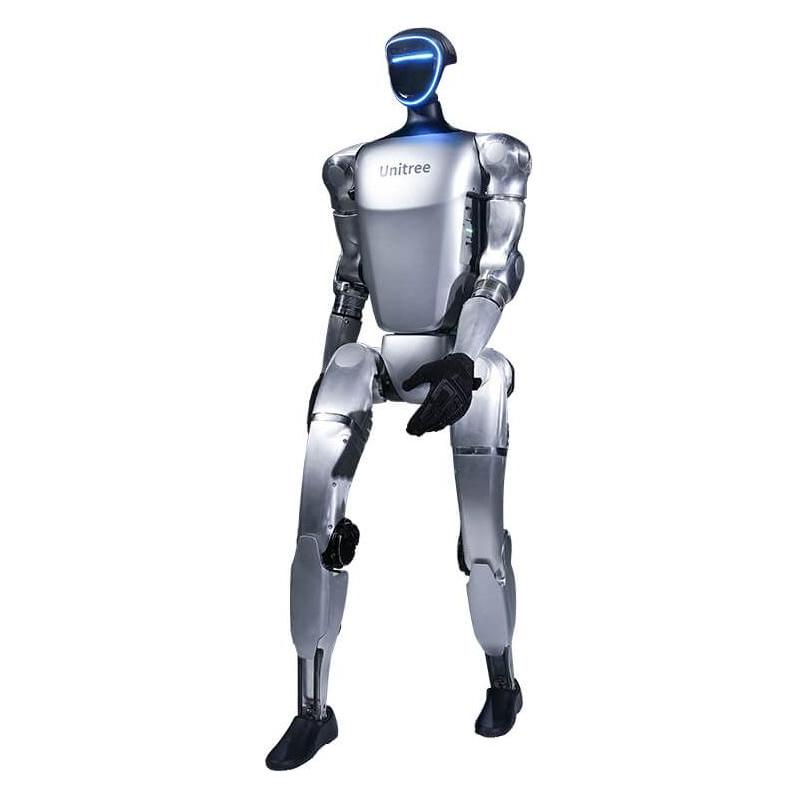
UNITREE G1 EDU13 - G1 EDU - Humanoider Roboter, U13 Ultimate GUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.42840,00 €*Versand: 91,54 €Sichere Weiterleitung zum Anbieter
-
Wolf, Norbert: Fälle zur Kriminalistik und KriminaltechnikFälle zur Kriminalistik und Kriminaltechnik , Zum Werk Das Werk richtet sich hauptsächlich an die Studierenden im Bereich Polizeivollzugsdienst in Nordrhein-Westfalen. Da die fachlichen Inhalte nahezu deckungsgleich mit den bundesweit angebotenen Bachelorstudiengängen sind, richtet es sich darüber hinaus an alle Studierenden in vergleichbaren Studiengängen. Thematisch und inhaltlich orientiert sich die Fallsammlung am Studiengang Polizei in NRW. Die enthaltenen Beispielsfälle stellen den Stoff klar und verständlich dar. Vorteile auf einen Blick Fallsammlung auf dem Gebiet der Kriminalistik/Kriminaltechnik strukturierte Lösungsübersichten Verweise auf weiterführende Literatur zur Vertiefung Zur Neuauflage Für die Neuauflage wurde das Werk umfassend aktualisiert. Zielgruppe Für Studierende des Polizeivollzugsdienstes an Fachhochschulen, Studierende anderer FH-Studiengänge. , Scheinwerfer-Vorschaltgeräte & Zündgeräte > Beleuchtung , Auflage: 2. Auflage, Erscheinungsjahr: 20210902, Produktform: Kartoniert, Titel der Reihe: Verwaltung und Recht##, Autoren: Wolf, Norbert, Auflage: 21002, Auflage/Ausgabe: 2. Auflage, Seitenzahl/Blattzahl: 260, Keyword: Polizeiwissenschaften; Kriminalitätsbekämpfung; Aktenbearbeitung, Fachschema: Deutschland~Kriminalistik - Kriminal...~Kriminologie~Recht~Strafrecht, Fachkategorie: Strafrecht, allgemein, Bildungszweck: für die Hochschule, Warengruppe: HC/Strafrecht, Fachkategorie: Kriminologie: Rechtliche Aspekte, Thema: Verstehen, Text Sprache: ger, Seitenanzahl: XX, Seitenanzahl: 240, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: C.H. Beck, Verlag: C.H. Beck, Verlag: C.H.Beck, Länge: 240, Breite: 163, Höhe: 16, Gewicht: 465, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Vorgänger EAN: 9783406719684, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Kennzeichnung von Titeln mit einer Relevanz > 30, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0040, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,23,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
UNI G1 BAT 9000 - Unitree G1 Battery 9000 mAhUnitree G1 Battery 9000 mAh Leistungsstarke Ersatzbatterie für den Unitree G1 Roboter mit hoher Kapazität und integriertem Batteriemanagementsystem für stabile Energieversorgung und umfassende Schutzfunktionen. Kompatibilität - Batterie für den Einsatz im Unitree G1 Roboter konzipiert, passend zu den entsprechenden Anschlusspunkten und Energieanforderungen des Modells. Hohe Kapazität - Nennkapazität von 9000 mAh zur Gewährleistung langer Einsatzzeiten ohne häufiges Nachladen. Batteriemanagementsystem - Selbstentwickeltes BMS sorgt für Überlade, Überentlade, Kurzschluss und Lastüberwachungsschutz. Schutzfunktionen - Integrierter Schutz vor Selbstentladung bei Lagerung, Ausgleichsladung und Anzeige des Ladezustands. Robuste Bauform - Kompakte Abmessungen ermöglichen einfache Integration und stabilen Sitz im Batteriefach des Roboters. Anwendungsbereiche: Energieversorgung für den Unitree G1 Roboter bei kontinuierlichen Betriebszyklen Ersatz oder Ergänzung zur Serienbatterie im täglichen Robotereinsatz Stromquelle für Testreihen, Entwicklung oder Demonstrationen mit dem G1 System Technische Daten: Kapazität: 9000 mAh Batteriemanagementsystem: Integriertes selbstentwickeltes BMS Schutzfunktionen: Überladung, Tiefentladung, Kurzschluss, Lastüberwachung, Selbstentladungsschutz Maße: ca. 120 mm × 80 mm × 182 mm Lieferumfang: 1x Unitree G1 Battery 9000 mAh830,00 €*Versand: 16,28 €Sichere Weiterleitung zum Anbieter
-
Welche Rolle spielt die Kriminaltechnik bei der Aufklärung von Verbrechen und wie wird sie in verschiedenen Bereichen wie Forensik, DNA-Analyse und Spurensicherung eingesetzt?
Die Kriminaltechnik spielt eine entscheidende Rolle bei der Aufklärung von Verbrechen, da sie dazu beiträgt, Beweise zu sammeln, zu analysieren und zu interpretieren. In der Forensik werden kriminaltechnische Methoden eingesetzt, um Tatorte zu untersuchen, Spuren zu sichern und Täterprofile zu erstellen. Die DNA-Analyse ermöglicht es, genetische Beweise zu sammeln und zu vergleichen, um Täter zu identifizieren oder auszuschließen. Die Spurensicherung dient dazu, physische Beweise wie Fingerabdrücke, Fußspuren oder Faserspuren zu sammeln und zu analysieren, um die Täterschaft zu klären. **
-
Welche Rolle spielt die Kriminaltechnik bei der Aufklärung von Verbrechen und wie wird sie in verschiedenen Bereichen wie Forensik, DNA-Analyse und Spurensicherung eingesetzt?
Die Kriminaltechnik spielt eine entscheidende Rolle bei der Aufklärung von Verbrechen, da sie dazu beiträgt, Beweise zu sammeln, zu analysieren und zu interpretieren. In der Forensik werden kriminaltechnische Methoden angewendet, um Tatorte zu untersuchen und Beweise zu sichern. Die DNA-Analyse ermöglicht es, genetische Spuren zu identifizieren und Täter zu überführen. Die Spurensicherung dient dazu, physische Beweise wie Fingerabdrücke, Fußspuren und Faserspuren zu sammeln und zu analysieren, um die Täter zu identifizieren. **
-
Welche Rolle spielt die Kriminaltechnik bei der Aufklärung von Verbrechen und wie wird sie in verschiedenen Bereichen wie Forensik, DNA-Analyse, Spurensicherung und Tatortrekonstruktion eingesetzt?
Die Kriminaltechnik spielt eine entscheidende Rolle bei der Aufklärung von Verbrechen, da sie es ermöglicht, Beweise zu sammeln, zu analysieren und zu interpretieren, um Täter zu identifizieren und Verbrechen zu rekonstruieren. In der Forensik werden kriminaltechnische Methoden angewendet, um Spuren am Tatort zu sichern und zu untersuchen, um Hinweise auf den Tathergang und die Täter zu erhalten. Die DNA-Analyse ermöglicht es, genetische Beweise zu sammeln und zu vergleichen, um Täter zu identifizieren und Unschuldige zu entlasten. Die Tatortrekonstruktion nutzt kriminaltechnische Methoden, um den Ablauf eines Verbrechens zu rekonstruieren und Beweise zu interpretieren, um den Tathergang zu verstehen **
-
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Kriminalistik, Forensik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der Ermittlungsarbeit, da sie dazu beiträgt, Beweise zu sammeln, die bei der Aufklärung von Verbrechen helfen. In der Kriminalistik ermöglicht die Spurensicherung die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der Forensik werden durch die Spurensicherung wichtige Informationen über Tatort, Opfer und Täter gewonnen, die zur Klärung von Verbrechen beitragen. In der digitalen Forensik spielt die Spurensicherung eine wichtige Rolle bei der Sicherung und Analyse von digitalen Beweismitteln, um Cyberkriminalität aufzuklären. **
Ähnliche Suchbegriffe für UNITREE-G1-EDU13
-
UNITREE G1 BASE - G1 Base - Humanoider Roboter, BasicUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.25125,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 PRO - G1 PRO - Humanoider Roboter, EntertainmentUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.28530,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 E - G1 E - Humanoider Roboter, Entertainment + SekundärentwicklungUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.34810,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU10 - G1 EDU - Humanoider Roboter, U10 Professional BUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.47700,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Kriminalistik, Forensik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der Ermittlungsarbeit, da sie potenzielle Beweismittel sichert, die bei der Aufklärung von Verbrechen helfen können. In der Kriminalistik ermöglicht die Spurensicherung die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der Forensik ermöglicht sie die Analyse von Spuren wie Fingerabdrücken, DNA und Ballistik, um Beweise zu sammeln und Täter zu überführen. In der digitalen Forensik werden digitale Spuren wie Daten auf Computern und Mobilgeräten gesichert, um bei der Aufklärung von Cyberkriminalität und anderen digitalen Verbrechen zu helfen. **
-
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Forensik, Kriminalistik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der forensischen Ermittlungsarbeit, da sie dazu beiträgt, Beweise zu sammeln, die bei der Aufklärung von Verbrechen helfen. In der Kriminalistik ermöglicht die Spurensicherung die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der digitalen Forensik spielt die Spurensicherung eine wichtige Rolle bei der Sicherung und Analyse von digitalen Beweisen, um Cyberkriminalität aufzuklären. Durch eine sorgfältige Spurensicherung können forensische Experten wichtige Informationen gewinnen, die zur Lösung von Verbrechen beitragen. **
-
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Kriminalistik, Forensik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der Ermittlungsarbeit, da sie potenzielle Beweismittel sichert, die bei der Aufklärung von Verbrechen helfen können. In der Kriminalistik ermöglicht die Spurensicherung die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der Forensik ermöglicht sie die Analyse von Spurenmaterial wie DNA, Fasern und Fingerabdrücken, um Beweise zu sammeln und Täter zu überführen. In der digitalen Forensik werden elektronische Spuren gesichert und analysiert, um digitale Beweise wie E-Mails, Chatverläufe und Dateien zu gewinnen, die bei der Aufklärung von Cyberverbrechen helfen können. **
-
Wie beeinflusst die Spurensicherung die Ermittlungsarbeit in der Kriminalistik, Forensik und digitalen Forensik?
Die Spurensicherung ist ein entscheidender Schritt in der Ermittlungsarbeit, da sie potenzielle Beweismittel sichert, die bei der Aufklärung von Verbrechen helfen können. In der Kriminalistik ermöglicht sie die Identifizierung von Tätern und die Rekonstruktion von Tathergängen. In der Forensik ermöglicht sie die Analyse von Spuren wie Fingerabdrücken, DNA und Ballistik, um Verbrechen zu lösen. In der digitalen Forensik spielt die Spurensicherung eine wichtige Rolle bei der Sicherung und Analyse von digitalen Beweismitteln, wie z.B. in Fällen von Cyberkriminalität. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.